


Системата за контрол като най-основният компонент на оборудването за изпитване на околната среда, нейната прецизност на управление влияе пряко върху точността и достоверността на теста за околната среда, извършен от оборудването. Понастоящем приложението на системата за контрол на оборудване за изпитване на околната среда се разделя главно на общо-предназначение и специализиран тип. Една от-системите за управление с общо предназначение се отнася до комбинацията от методи за управление на традиционния интерфейс човек-машина (HMI) и програмируем контролер (PLC) или комбинация от методи за управление на индустриален компютърен софтуер и PLC; специален контролер се отнася до контролните характеристики на различно оборудване за изпитване на околната среда, разработено за специалния контролер. Полето на контролера за местно специално оборудване за околната среда по отношение на чужди държави е сравнително празно, което също се дължи на точността и стабилността на местното оборудване за екологични тестове като цяло е по-ниска от основните причини за чуждестранно оборудване за околната среда, така че разработването на специални контролери за разработването на местно оборудване за екологични тестове е от голямо значение.
1 . Принцип на проектиране
В тази статия системата за контрол на оборудването за околната среда е ориентирана главно към оборудване за изпитване на околната среда с температурен клас, като камера за изпитване на висока температура, камера за изпитване на висока и ниска температура, камера за изпитване на студен и топлинен шок, кутия за постоянна температура и влажност, влажна и гореща кутия. А оборудването за изпитване на околната среда с температурен клас обикновено се състои от основна кутия, отоплителна система, хладилна система, система за циркулация на вятъра, основна система за управление, както е показано на фигура 1.
Основните обекти на управление на цялото оборудване включват: хладилен компресор, електронен разширителен вентил и управление на електромагнитен клапан за студено изпускане в хладилната система; центробежен вентилатор на вятърната циркулационна система; отоплителна система в твърдотелното реле и AC контактора.
Основните измервателни параметри на цялото устройство включват: температурата и налягането на изгорелите газове на компресора в хладилната система, температура на изхода на кондензатора, температура на входа и изхода на изпарителя, работен ток и напрежение на компресора; температура на вентилатора на системата за циркулация на вятъра, работен ток и напрежение; отоплителна система в електрическия нагревател работно напрежение и ток; температура и влажност вътре в кутията и т.н.
В горните параметри на измерване някои от параметрите и контролният процес на оборудването нямат пряка връзка, като например работното напрежение и ток на компресора и вентилатора, скоростта на вентилатора и скоростта на вятъра. Въпреки това, с бързото развитие на съвременната наука и технологии и индустриалните информационни технологии, в космическото пространство, авиацията, промишлените приложения и други области на оборудването и системите за надеждност, безопасност и икономически изисквания са все по-високи, което подтиква прогнозирането на неизправностите и управлението на здравето (Прогностика и здравен мениджмънт, PHM) постепенно се превърна в една от основните насоки за развитие на индустриалното оборудване. Въпреки това системата PHM трябва да бъде изградена на базата на цялостен мониторинг на работните условия на оборудването и използването на-система за управление на PLC с общо предназначение, твърде много придобиване на параметри означава увеличаване на модулите на PLC, което не само подобрява производствените разходи на оборудването, но също така прави обема на системата за управление на оборудването да се раздуе. За тази цел този документ предлага вградена-базирана система за управление, чрез използването на вградени системи за разработване на висока степен на свобода, ниска цена, насочена, в реално-време, висока степен на интеграция на програмата, реализиране на мониторинг на всички работни параметри на оборудването; и по-лесни за постигане сложни алгоритми, за подобряване на точността и стабилността на управлението на оборудването, като размити алгоритми за PID управление на оборудването, средна стойност на филтриране на анти-импулсни смущения, ограничаващо средно филтриране Алгоритми за цифрово филтриране като анти-средно филтриране на импулсни смущения, ограничаващ метод на средно филтриране.
2. Хардуерен дизайн на системата за управление
Системата за управление се състои от контролер и модул за измерване и управление; кой измервателен и контролен модул, включително I / O модул и измервателен модул, са модулен дизайн, конфигурацията на оборудването, необходимо за модулното увеличаване или намаляване; и контролера само за различни конфигурации на устройството, за да направите подходящите софтуерни настройки или корекции. Това не само ниска{1}}цена за придобиване на работните параметри на оборудването; но също така и за подобряване на интеграцията на системата за управление, намаляване на размера на контролния модул. Хардуерната рамка на системата за управление, показана на фигура 2, контролерът за получаване на измервателния модул ще бъде събран от параметрите на машината, в съответствие с настройките за управление на I / O модула за I / O и PID контрол на изхода.
Контролер и I / O модул, модул за измерване, базиран на 485 интерфейс Modbus протокол комуникация. Тъй като шината Modbus се използва широко в много области като измервателна апаратура, интелигентни уреди с високо и ниско напрежение, предаватели, програмируеми контролери, HMI, инвертори, полеви интелигентни устройства и т.н., тя прави контролера и I/O модулите, измервателните модули с голяма разширяемост и възможността да се превърнат в продукти независимо.
2.1 Хардуерен дизайн на контролера
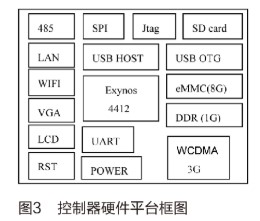
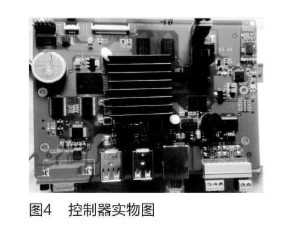
Вграденият контролер е базиран на хардуерна платформа за разработка на четириядрен микропроцесор ARM Cortex-A9-, отговаря главно за системата за управление в работата на интерфейса човек-машина, логически операции, I/O и PID контрол. Процесорът Exynos4412, използван в хардуерната платформа, има високо{6}}възможности за обработка на данни и по-завършен хардуерен интерфейс, който осигурява добра хардуерна основа за изграждане на вградени Linux системи. Функционалната блокова диаграма на платформата за разработка на хардуер на контролера е показана на Фигура 3, с вграден-WIFI, 3G модул, 10M/100M адаптивна мрежова карта, 10,1-инчов сензорен LCD, 4-канален USB HOST и т.н.
Хардуерната платформа поддържа стартиране от eMMC или SD карта. eMMC се използва за записване на системно изображение, така че контролерът стартира от eMMC по подразбиране след включване; докато функцията за стартиране на SD карта може да се използва с USB OTG за реализиране на бързо надграждане на фърмуера и системния софтуер. wifi, wcdma 3g, lan и други мрежови интерфейси се използват за свързване на контролера към интернет в различни случаи, които могат да се използват за дистанционно управление, дистанционно предупреждение или аларма за повреда, дистанционно управление, дистанционно предупреждение или аларма за повреда, дистанционно управление, дистанционно предупреждение или аларма за повреда, дистанционно предупреждение или аларма за повреда, дистанционно предупреждение или аларма за повреда и дистанционно управление. WIFI, WCDMA 3G, LAN и други мрежови интерфейси се използват за свързване на контролера към интернет при различни обстоятелства, осигурявайки хардуерна поддръжка за реализиране на дистанционно управление на оборудване, дистанционно предупреждение за неизправност или аларма, експертно дистанционно отстраняване на неизправности и други нови приложения.
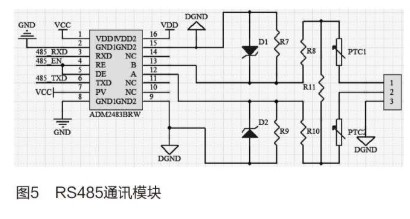
За да се гарантира, че контролерът може да реализира високо{0}}скоростна надеждна-комуникация в реално време с платката за измерване и управление, дизайнът на комуникационните вериги на контролера с две RS485 е базиран на ADM2483. ADM2483 е RS485 приемо-предавателно устройство с интегрирана комуникационна изолация, най-високата скорост на комуникация до 500kbps, за да се гарантира, че скоростта на комуникация и способността да се противопоставят на смущения при предпоставката за избягване на използването на изолационен дизайн на опто-съединителя трябва да заемат по-голяма площ на оформлението на печатни платки. Област на оформление. И ADM2483, използван за ограничаване на дизайна на скоростта на люлеене, контролът на спада на скоростта на люлеене на налягането на подходящо ниво, може да намали неправилното съвпадение на клеми и съединители, генерирани от BER. Интерфейсната верига на комуникационния модул приема дизайна на ограничение на тока и напрежението, както е показано на Фигура 5, регулатор на напрежение D1, D2 и предпазители за само-възстановяване PTC1 и PTC2 към интерфейсната верига, за да формират ефективна защита за подобряване на електрическата надеждност на комуникационния модул 485.
2.2 Хардуерен дизайн на модула за измерване и управление
Хардуерната блокова диаграма на модула за измерване и управление е показана на фигура 6, с LPC1758 като ядро, отговорно за получаването на данни за работата на устройството, декодирането на I/O адреса и I/O контрола; съответната температура, ток, напрежение, влажност, налягане и други параметри на устройството чрез веригата за придобиване и след това чрез цифрово филтриране LPC1758, съхранени във FLASH; контролерът може да комуникира с LPC1758 чрез RS485, да чете необходимите параметри за логически операции и след това командите за управление на I/O към изпълнение на LPC1758 след операцията; Входно/изходните вериги включват транзисторни изходи, релейни изходи и след това I/O контролна команда за изпълнение на LPC1758. Контролерът може да комуникира с LPC1758 чрез RS485, да чете необходимите параметри за логическа работа и след това да изпраща I/O контролни команди към LPC1758 за изпълнение след операцията. I/O веригата включва транзисторен изход, релеен изход и изход за специални приложения, като I/O за управление на електронен разширителен вентил, I/O за управление на честотен преобразувател и т.н.
Веригата за вземане на проби от филтри използва един-канален 24-битов ADC MAX11210 на Maxim, който интегрира аналогови и референтни входни буферни усилватели и осигурява четири GPIO порта, които могат да се използват за управление на външен 16-канален аналогов превключвател, което прави MAX11210 ефективно събиране на 16-канални аналогови сигнали и намалява тежестта върху I/O на LPC1758 ресурси. Блоковата схема на веригата за вземане на проби е показана на Фигура 7. Блоковата схема на веригата за вземане на проби е показана на Фигура 7.
И накрая, за да се гарантира точността и надеждността на I/O веригата, дизайнът за откриване на I/O състояние се добавя към хардуерната верига. За изходната точка веригата за откриване на I/O състояние генерира съответния сигнал на изходна последователност от изходното състояние и когато командата на контролера за промяна на изходното състояние е изпратена до LPC1758 и изпълнена, състоянието на изходната точка се променя и LPC1758 сравнява променения сигнал на изходна последователност с изходната команда, издадена от контролера, за да гарантира точността на изхода; като има предвид, че за входната точка той произвежда Когато входното състояние се промени, LPC1758 сравнява действителното входно състояние със сигнала на входната последователност, за да определи дали входната верига е в грешка.
3. Дизайн на софтуера на системата за управление
За да отговори на много-хардуерния интерфейс на контролера, разработка на много-софтуерни програми, работа с много-файлове, персонализиране на системата и други изисквания, вградената операционна система Linux, основната приложна програма има програма за интерфейс човек-машина, програма за обработка на данни, софтуерна PLC програма, както е показано на Фигура 7. Сред тях се генерира програмата HMI от графичния софтуер, работещ в средата на Windows чрез комбинация от графични елементи, контроли и макро команди, които могат да бъдат импортирани в контролера чрез USB, за да се реализира актуализацията на HMI. Програмата за обработка на данни е отговорна главно за записа на индустриалния контрол на оборудването, PID работа, мониторинг на състоянието на оборудването и други функции. Софтуерната PLC програма е разработена от софтуера Infoteam OpenPCS от Германия, който поддържа шест IEC езика, а именно ST, IL, SFC, FBD, LD и CFC, и отговаря за I/O логиката.
Тъй като модулът за измерване и контрол не се нуждае от твърде много приложения и графични интерфейси, е избран uC/OS-II, който е много по-малък в сравнение с организацията на вградената операционна система Linux. системата е-богата на функции, покриваща функции като планиране на задачи, управление на задачи, управление на времето, управление на паметта и между{3}}комуникация и синхронизиране на задачите [6]. Основните приложения са програма за събиране на данни, I/O програма за откриване и I/O контролна програма. Целият I/O контролен поток е показан на Фигура 9. Ако има аларма за грешка във I/O веригата, потребителят може да избере да изключи и рестартира устройството или да поиска техническа поддръжка.
4 Заключение
Вградената система за контрол на оборудването за изпитване на околната среда, проектирана в тази статия, нейният контролер и модул за измерване и управление имат предимствата на ниска цена, висока интеграция, висока прецизност, разширяемост и т.н., което може да подобри до известна степен характеристиките на оборудването за изпитване на околната среда, като малък размер на партида и много разновидности на неблагоприятните ефекти върху дизайна и производството. И чрез пълното използване на предимствата на производството на оборудване за екологични тестове на нашата компания, ние можем непрекъснато да подобряваме надеждността на дизайна на системата за управление чрез екологични тестове. Системата за управление вече се използва в нашата стандартизирана серия от оборудване за околната среда, точността и стабилността на контрола са достигнали вътрешно напреднало ниво, а хардуерната конфигурация е богата, с добра способност за разширяване.