


Концепцията за роботи вече е много широка. Тази статия се фокусира върху серво мотори за роботизирани съединения, използвани в сектора на индустриалната автоматизация и не обхваща интегрирани серво мотори за сервизни роботи.
Индустриалните роботи се класифицират като цяло на линейни роботи (известни също като декартови роботи), роботи с много-степени--на-свобода (известни също като роботи с много-стави), паралелни роботи (известни също като роботи Делта) и хоризонтални роботи с много-стави (известни също като роботи SCARA). „Клетка за автоматизация“ се състои от различни видове шарнирни роботизирани ръце и автоматизирано транспортно оборудване. Клетките за автоматизация с различни функции са свързани, за да образуват автоматизирана производствена линия, а множество автоматизирани производствени линии се комбинират, за да създадат автоматизиран цех.
Сред тези промишлени роботи и автоматизирани единици, серво моторите играят критична роля за точното, бързо и надеждно позициониране на механични структури според командите за управление; следователно те се считат за основни компоненти.
Основни понятия за сервомотори с постоянен магнит
„Серво“ се отнася до способността да се изпълняват команди от управляваща компютърна система без отклонение. Тази концепция не се ограничава до електрически двигатели или хидравлика; то включва и пневматични системи и всеки компонент, способен да изпълнява тази задача, се счита за серво компонент.
Електрическият мотор е електромеханичен компонент, който преобразува електрическата енергия в механична енергия. Серво моторът е електрически двигател, предназначен за използване в системи за управление на движението, където неговите изходни параметри-като позиция, скорост, ускорение или въртящ момент-са контролирани.
Серво моторите могат да бъдат класифицирани в различни типове въз основа на техните спецификации за управление. По вид захранване те се разделят на AC серводвигатели и DC серводвигатели; според режима на работа те се категоризират на линейни серво мотори и ротационни серво мотори. Линейните двигатели директно генерират Нютонова сила, докато ротационните двигатели генерират въртящ момент. За задвижване на линейни товари, ротационните двигатели изискват механични механизми като водещи винтове за преобразуване на въртеливото движение в линейно движение.
Ротационните AC серво двигатели се класифицират на AC асинхронни серво двигатели и AC синхронни серво двигатели въз основа на структурата на ротора. Роторът на AC асинхронен серво мотор се състои от алуминиева или медна клетка и скоростта на въртене на клетката винаги поддържа определена разлика в скоростта спрямо синхронното въртящо се магнитно поле. При технологията за векторно управление този тип двигатели могат да постигнат характеристики за управление на въртящия момент, толкова прецизни, колкото тези на двигателите с постоянен ток. Въпреки това, роторът се отличава с висока инерция, добри характеристики на постоянна-мощност и широк диапазон на скоростта, което го прави подходящ за широк диапазон от променливи{4}}инерционни натоварвания, като приложения за рязане на машинни инструменти и навиване/развиване на печатни машини. Недостатъците са ниският начален въртящ момент и скоростта на електромагнитната им реакция е по-ниска от тази на серводвигателите с постоянен магнит. Електромагнитната времева константа е приблизително 10 пъти по-голяма от тази на двигателите с постоянен магнит, направени от материали с постоянен магнит. Освен това, поради ниската плътност на мощността и големите размери на ротора, те не са подходящи за високо-динамични серво приложения.
Ротационните AC синхронни серво мотори използват материали с постоянен магнит за своите ротори, които директно генерират възбуждащото магнитно поле. Няма нужда от възбуждащ ток за установяване на магнитното поле на двигателя, което води до бърза електромагнитна реакция. Освен това, високата енергийна плътност на настоящите редкоземни постоянни магнитни материали позволява висока плътност на мощността в тези двигатели, отваряйки възможности за проектиране на серво мотори с различни работни характеристики. Висока динамична реакция може да бъде постигната чрез тънък дизайн с ниска инерция на ротора или компактен, здрав дизайн с висока инерция на ротора. Използването на редкоземни постоянни магнитни материали наложи двигателите с постоянен магнит като предпочитан избор за серво приложения. Материалите с редкоземни постоянни магнити обаче остават най-скъпият компонент сред всички материали, използвани в серво моторите. Разликите в материалите, използвани от различните производители, водят до различни нива на качество на продукта. Високо{10}}качествените материали с постоянен магнит може да не се демагнетизират дори при работни температури над 150 градуса, докато по-ниските материали могат да се демагнетизират, когато работната температура на двигателя е под 120 градуса. Качеството на материалите с постоянен магнит директно определя различните характеристики на сервомотора.
Линейните серво мотори извеждат директно нютон-метра сила, без да е необходимо механично преобразуване, което позволява много високо ускорение. През последните години бързият технологичен напредък доведе до широкото им използване в осите на подаване на високо-производителни машинни инструменти. При индустриалните роботи обаче тяхното приложение е ограничено до определени линейни роботизирани ръце и не е фокусът на тази статия. Тази статия се фокусира върху ротационните серводвигатели с постоянен магнит и техните приложения в индустриални роботи.
Структура на въртящ се двигател с постоянен магнит
Фигура 1 показва типична структурна диаграма на серво мотор с постоянен магнит. За да предостави изчерпателен преглед, тази единична диаграма е предназначена да илюстрира ясно цялата структура на серво мотор с постоянен магнит. Всъщност ниско{3}}мощните серводвигатели с постоянен магнит с мощност от 15 kW или по-малко могат да разчитат на естествена конвекция за охлаждане, елиминирайки необходимостта от охлаждащ вентилатор. Тези двигатели са компактни и не изискват крачета за монтаж; монтажните пръстени също са ненужни. Подмяната на клемната кутия с авиационен конектор за водещите проводници води до по-чист дизайн. Следователно външният вид на двигателя става както е показано на фигура 2(a). Ако двигателят е много малък-под 1 kW-дори авиационните конектори за водещите проводници не са необходими; вместо това кабелът може да бъде директно удължен от двигателя, което води до конфигурацията, показана на фигура 2(b).
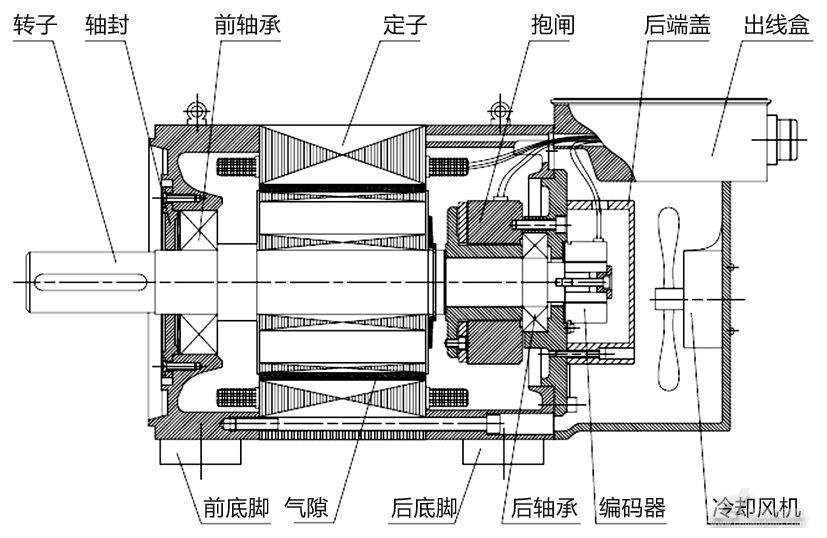 Фигура 1: Схематична диаграма на серво мотор с постоянен магнит
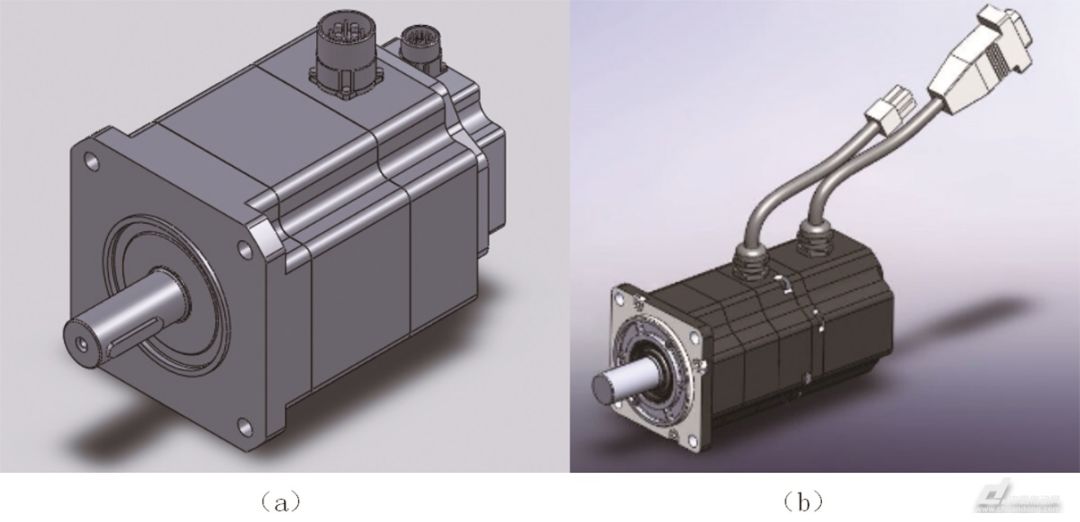
Фигура 2: Схематична диаграма на серво мотор с постоянен магнит с ниска-мощност
Този раздел предполага, че читателят разбира принципите на електрическите двигатели и се фокусира единствено върху обяснението на структурните разлики между серво мотори с постоянен магнит и други видове двигатели, базирани на характеристиките на двигателите на роботите.
Лагери: Експлоатационният живот на серво мотора е тясно свързан с неговите лагери. Предвид високите изисквания за надеждност и издръжливост на роботите, лагерите трябва да осигурят експлоатационен живот от поне 30 000 часа. Въз основа на 8-часов работен ден, това означава експлоатационен живот на робота от поне 10 години. Лагерите трябва да могат да работят с прекъсвания при 6000 об./мин.
Статорни ламинации и намотки: Тъй като двигателите на роботите изискват висока плътност на мощността и за минимизиране на размера и намаляване на генерирането на топлина на загубите на желязо, ламиниращият материал трябва да бъде студеновалцувана силициева стомана с дебелина 0,35 mm или по-малко. Намотките трябва да издържат на дългосрочно-излагане на 16 kHz носещи импулси с променлива{5}}честота. За да предотвратите повреда и да издържите на интензивни dv/dt пренапрежения, рейтингът на издържано напрежение трябва да бъде не по-малко от 2500 V.
Материал с постоянен магнит на ротора: Материалът с постоянен магнит е най-скъпият компонент в серво мотор с постоянен магнит. Материалите с ниско съдържание на редкоземни елементи имат ниска точка на Кюри и слаба стабилност на материала. Ако се използват неодимови-желязо-борни (NdFeB) магнити, за предпочитане е те да бъдат с клас UH42 или по-висок. Освен това трябва да се обърне внимание на съдържанието на редкоземни елементи като диспрозий. За да се осигури устойчивост на размагнитване при високи-температури, самариево-кобалтовите (SmCo) магнити също се използват широко в малки и средни-серво мотори. В обобщение, важно е да се гарантира, че серво моторът остава наистина устойчив на размагнитване-при нормални работни условия. В противен случай дългосрочната-стабилност на робота не може да бъде гарантирана.
Уплътнения на вала: За да се предотврати навлизането на масло и отломки в двигателя, като същевременно се осигури гладка работа, инсталирането на уплътнение на вала в края на вала на двигателя е стандартна проектна практика. При роботите често се фрезова малка предавка върху вала на серво мотора, за да се свърже моторът директно към редуктора. Тъй като в двигателя могат да навлязат високи температури и масло, са необходими много-устни високо{3}}температурни уплътнения на вала. Например двойно-устно флуоровъглеродно гумено уплътнение на вал е по-надеждно от едно-устно нитрилно гумено уплътнение на вал, въпреки че разликата в цената е значителна.
Спирачка: Спирачката е стандартна характеристика за двигателите на роботите. Близо 95% от серво моторите изискват спирачка. За да се гарантира, че спирачката се задейства през цялото време-особено по време на аварийно спиране-тя трябва да работи надеждно. Спирачката трябва да има достатъчен коефициент на безопасност със статичен въртящ момент приблизително 1,5 пъти номиналния въртящ момент на двигателя. За тежко-работни двигатели коефициентът на безопасност за спирачката трябва да достигне 2,0 или дори 2,5 пъти номиналния въртящ момент. Важно е да се отбележи, че спирачката на двигателя на робота е спирачка за безопасност, а не работна спирачка. Системата за управление трябва да гарантира, че по време на аварийно спиране спирачната верига на серво задвижването се активира чрез спирачен резистор и спирачката се задейства, когато скоростта на двигателя достигне нула. За да подобрят скоростта на реакция, спирачките с постоянен магнит са по-добри от електромагнитните пружинни спирачки.
Енкодер: Енкодерът е монтиран в задния край на двигателя и функционира като сензор за скоростта на двигателя и позицията на ротора. Той измерва позицията на ротора, за да предостави на контролния компютър данни за действителната позиция и скорост на ротора за серво управление, позициониране на магнитното поле и изчисляване на траекторията на движение. Въпреки че енкодерите на двигатели на роботи обикновено не предлагат висока точност, те трябва да поддържат много-измерване на абсолютна позиция, за да се гарантира, че двигателят може да възобнови работата си от позицията, в която е бил преди прекъсване на захранването. Понастоящем има три общи подхода за справяне с изискванията на енкодера на двигателя на робота. Първият метод използва оптичен или магнитен енкодер с код на Грей за измерване с един-завъртане и механични зъбни колела за измерване с много-завъртане. Предимството на този подход е високата точност на измерване; след прекъсване на електрозахранването, работната позиция на двигателя се запазва чрез механичната позиция на енкодера и може да бъде директно прочетена при-включване на захранването. Недостатъкът обаче е, че енкодерът е твърде дебел, което го прави прекалено дълъг за ограничени пространства за инсталиране. Вторият метод използва оптичен или магнитен енкодер с код на Грей за съхраняване на данни за един-завой, докато данните за много-завой се съхраняват чрез-електронна памет, захранвана с батерия. Това позволява енкодерът да бъде направен много къс, което го прави идеален за малки серво мотори с външен диаметър по-малък от 60 mm. Недостатъкът е, че животът на батерията е относително кратък-обикновено най-много 2–3 години, а в някои случаи батерията трябва да се смени само след една година. Третият метод използва въртящ се трансформатор за измерване на позицията на един-завъртане за приложения с ниски изисквания за точност, докато информацията за много-завъртания се обработва от платка-захранвана с батерии в контролната кутия.
Удължаване на роторния вал: Поради честото движение напред и назад, двигателят е подложен на срязващи сили; следователно материалът на вала за предпочитане трябва да бъде закалена стомана 42CrMo. Ако двигателят е монтиран с ключ, ключът трябва да е напълно поставен, за да се намали ефективно динамичният баланс и биенето на двигателя. При високи скорости разликата в биенето между шпонков серво мотор и оголен вал при-работа без товар може да бъде до девет пъти по-голяма-фактор, който не бива да се подценява.
Ключови трансмисионни параметри на сервомотори с постоянен магнит
Работна зона: Областта, в която двигателят може да работи непрекъснато, без да надвишава допустимото повишаване на температурата, се нарича непрекъсната работна зона; регионът извън непрекъснатата работна зона, където е разрешена краткосрочна-работа, се нарича периодична работна зона. Работната зона е представена от дву-дименсионална координатна равнина на въртящ момент и скорост.
Номинална мощност PN: Максималната мощност, която двигателят може да изведе в рамките на непрекъсната работна зона.
Номинален въртящ момент MN: Въртящият момент, при който двигателят доставя номиналната си мощност в непрекъснатата работна зона. Дефинициите на номиналния въртящ момент се различават значително сред производителите. Съответните условия на разсейване на топлината обикновено са посочени. В международен план е обичайна практика да се уточни, че този рейтинг се измерва с двигателя, монтиран върху алуминиев фланец с определена площ и дебелина, като температурата на фланеца се поддържа на 20 градуса или под определена температура. Следователно, при реална работа, двигателите често се монтират върху компоненти от чугун и летните температури може да надхвърлят стандарта за изпитване. Ако по време на работа не се допуска марж, това може да доведе до прегряване и размагнитване. Стандартното условие от 40 градуса околна температура, определено от китайския национален стандарт, е относително разумно за китайската среда. Реномираните производители ще включат определен проектен марж под номиналните стойности, определени съгласно стандарта, когато публикуват номиналния въртящ момент, което е по-безопасно.
Номинален ток IN: Токът, съответстващ на номиналния въртящ момент.
Номинална скорост nN: Максималната скорост, при която на двигателя е разрешено да работи при номинален въртящ момент в рамките на непрекъснатия работен цикъл.
Непрекъснат заключен{0}}въртящ момент на ротора MO: Максималният въртящ момент, който двигателят може да достави, когато е заключен в непрекъснат работен цикъл. Обикновено се счита, че скорости под 100 оборота в минута попадат в работния диапазон-на ротора.
Непрекъснат ток на заключен-ротор I0: Токът, съответстващ на непрекъснатия въртящ момент на-заключен ротор.
Пиков въртящ момент Mmax: Максималният въртящ момент, който двигателят е разрешен да извежда. Номиналните условия варират значително при различните производители. Някои определят въртящия момент, съответстващ на демагнетизиращия ток; такива спецификации не трябва да се използват като пиков въртящ момент. Механичните дизайнери трябва да предвидят достатъчен резерв, за да предотвратят размагнитването и повредата на двигателя поради прекомерен работен въртящ момент. Ако максималният въртящ момент е определен според работния цикъл, той има инженерна референтна стойност. Пиковият въртящ момент, определен съгласно S3-10% има най-голямата инженерна референтна стойност; може да се разбира като максимален работен въртящ момент, разрешен за непрекъснато работно време от 3 секунди, което е достатъчно за роботи. Повтарящото се претоварване за многоставни роботи обикновено е около 2,0 пъти.
Пиков ток Imax: Работният ток, съответстващ на пиковия въртящ момент.
Електрическа времева константа Te: Характерна константа, представляваща скоростта, с която токът реагира на приложено напрежение. Дефинира се като времето, необходимо на тока да достигне 1 - e^(-1) (приблизително 63,2%) от крайния ток след прилагане на фиксирано напрежение към клемите на двигателя. Електрическата времева константа на серво мотор обикновено се определя като съотношението на индуктивността на намотката на статора към нейното съпротивление (Te=L/R). То е свързано с текущото време за стъпкова реакция на серво системата, но не е непременно еквивалентно на него.
Механична времева константа Tm: Механичната времева константа на серво мотор се дефинира като: tm=R*J/Ke*Kt, т.е. свързана е със съпротивлението на намотката, инерционния момент на ротора, коефициента на обратно-EMF на двигателя и коефициента на въртящия момент на двигателя. Механичната времева константа на задвижващия двигател е приблизително еквивалентна на времето, необходимо на двигателя да ускори от нулева скорост до 63,2% от скоростта си в стабилно-състояние при условия на-без натоварване. В серво система тази константа може да бъде числено еквивалентна на скоростта-на скоростта на системата, времето за реакция на стъпка на цикъла.
Обратно-константа EMF Ke: Стойността на-обратно{2}}ЕМП без натоварване, предизвикана от двигателя при единична скорост. Обикновено се отнася до-обратно-ЕМП без натоварване, съответстваща на 1000 об/мин, с единици V/krpm.
Константа на въртящия момент Kt: Изходният въртящ момент на двигателя, съответстващ на единичен ток. Връзката между коефициента Ke-EMF на двигателя и коефициента на въртящия момент Kt обикновено се дава от Kt=9.55 * Ke * 1,732, където Kt е в Nm/A, Ke е във V/rpm и Ke=Kt. Тук Ke се отнася до обратната линия-EMF.
Ако спецификациите на двигателя не предоставят параметри Kt и Ke, Kt може да се извлече от номиналния въртящ момент и номиналния ток. След това, като се използва връзката Kt=9.55 * Ke * 1,732, коефициентът Ke на обратната линия-EMF може да бъде индиректно получен, както следва: Ke=0.1047 * Kt / 1,732, с единици V/rpm; Като алтернатива: Ke=104.7 × Kt / 1,732, с единици V/krpm или mV/rpm.
Поради ограниченията на захранващото напрежение, обратното ЕМП на двигателя обикновено е проектирано да бъде сравнително ниско, за да се осигури висока чувствителност, гарантираща достатъчен спад на напрежението при високи скорости за получаване на подходящ ток. Големият ток обаче увеличава топлинното натоварване на двигателя. Следователно двигателите на роботите изискват висока плътност на мощността, за да постигнат компактен размер, висок въртящ момент и ниско генериране на топлина.
Инерционен момент на ротора J: Инерционният момент на ротора на двигателя. Инерционният момент на двигателя на робота е критичен, тъй като пряко влияе върху стабилността на работата на робота. Това е така, защото роботите често включват координация по много-оси. Например, втората ос на шарнирен робот изисква двигател със значителна инерция, за да поеме съществените промени в инерцията на натоварването, които възникват, когато ръката се разтяга и прибира.
Въртящ момент на зъб-слота: Когато намотките на двигател с постоянен магнит са отворени-с верига, се генерира периодичен въртящ момент по време на един оборот на двигателя поради слотовете в сърцевината на арматурата, които се стремят да се изравнят с позициите на минимално магнитно съпротивление.
Капацитет на претоварване: Способността на двигателя да доставя определена мощност или въртящ момент за определен период при определени условия, без да превишава определения пиков ток. Обикновено съотношението на пиковия ток към номиналния ток се нарича фактор на претоварване по ток, докато съотношението на пиковия въртящ момент към номиналния въртящ момент се нарича фактор на претоварване на въртящия момент. Обикновено двигателите на роботите трябва да осигурят капацитет на претоварване на въртящия момент приблизително 3 пъти.
Максимална скорост nN: Най-високата скорост, която двигателят може да постигне по време на прекъсваща работа. Определенията за максимална скорост се различават значително сред производителите на мотори; за двигатели на роботи предоставената стойност обикновено представлява най-високата скорост, при която е възможна повтаряща се работа по време на действителна употреба. При максимална скорост, съответният максимален въртящ момент може да надвиши два пъти номиналния въртящ момент, осигурявайки реакция на ускорение в целия диапазон на скоростта.