


В областта на управлението на промишлената автоматизация PID контролните контури се използват широко. По време на работа обаче често се сблъскваме с различни видове трептене, като-трептене във фаза,--не{3}}трептене и не-плавно трептене. Тези проблеми водят не само до нестабилност на системата, но също така могат да компрометират безопасността и ефективността на целия производствен процес. Тази статия ще обсъди характеристиките на тези три вида трептене и съответните контрамерки за справка.
I. Във-фазово трептене
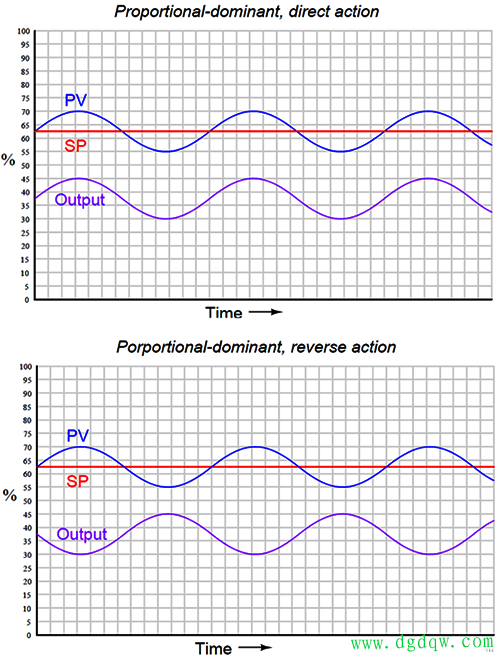
При-синфазно трептене променливата на процеса и изходът на контролера показват едни и същи възход, спад и точки на инфлексия; двете криви са подобни или симетрични. Този тип трептене често се причинява от външни смущения или прекомерно пропорционално усилване.
Решение:Опитайте да намалите пропорционалното усилване с една-трета и наблюдавайте дали трептенето се влошава. Ако колебанието се влоши, това показва, че проблемът вероятно не се дължи на неправилни настройки на PID параметъра, а по-скоро на външни смущения. В този случай се препоръчва да се възстановят параметрите и да се идентифицира източникът на смущението за настройка. Ако трептенето е във-фаза и е причинено от прекомерно пропорционално усилване, намаляването на пропорционалното усилване с една-трета често ще елиминира трептенето.
II. Извън-от-фазово трептене
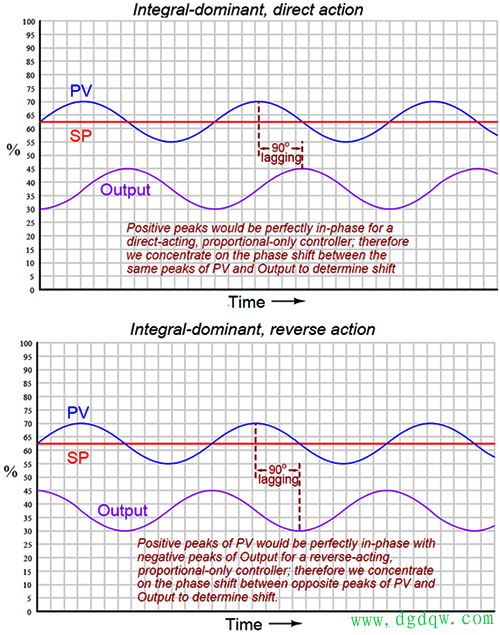
При извън{0}}-фазово колебание променливата на процеса и изходът на PID контролера показват двойка пикове и спадове, като двете криви се издигат и понижават в противоположни фази. Този тип трептене несъмнено се причинява от прекомерен интеграл
Решение:Опитайте да зададете интегралното време на стойност, която съответства на периода на колебание. За само-балансирани системи намаляването на пропорционалното усилване с една-трета ще елиминира--извънфазовите колебания, въпреки че производителността на затворения-контур може леко да се влоши. За интеграторните системи обаче намаляването на пропорционалното усилване може да доведе до по-сериозни, по-ниски-честоти извън-от-фазата.
III. Не-плавна осцилация
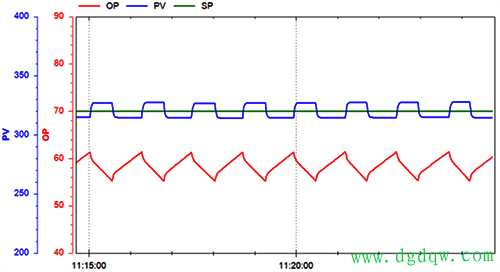
При не-плавна осцилация променливата на процеса и изходът на контролера показват съответно правоъгълна вълна и трионна вълна. Този тип трептене често се причинява от нелинейността на управляващия вентил.
Решение:Разрешаването на не{0}}плавни колебания обикновено изисква регулиране на контролния клапан, включително смазване, разхлабване на уплътнението, изправяне на стеблото на клапана, регулиране на ръчните клапани или байпаса, регулиране на параметрите на позиционера и смяна на клапана. В такива случаи настройването на PID параметрите често е безполезно и може да постави под съмнение валидността на метода за настройка.
IV. Заключение и препоръки
Когато се занимаваме с проблеми с трептенията в контурите за автоматично управление на PID, първо трябва да обмислим намаляване на пропорционалното усилване, тъй като това е предпочитаният метод за разрешаване както на осцилации във-фаза, така и на--от-фаза. За системите за само-балансиране PI контролът е прост, ефективен, стабилен и широко приложим; това е отличен избор, когато върховата производителност не е приоритет. За само-балансиращи системи, където върховата производителност не е приоритет, PI контролът е прост, ефективен, стабилен и широко приложим. Това е и причината PI контролът да се използва толкова широко в индустрията. Крайната производителност на PI контролера зависи от наличната информация за модела на контролирания обект. За да надвишат още повече крайната производителност на затворения{10}}контур, инженерите често подобряват системната архитектура-например чрез внедряване на каскадно предаване напред или дори надграждане на оборудването. Академично, изследователите често прецизират PID алгоритмите, компенсирайки хардуерните ограничения с по-добри алгоритми. Такива изисквания рядко се срещат в действителното производство; по-често фокусът е върху адресирането на колебания, причинени от неразумни параметри и недостатъчно отхвърляне на смущенията. Широко разпространеното използване на едно-контурно управление в полето също показва, че все още има значително място за подобрение в автоматизацията! Независимо дали става дума за производителност на един-контур, използване на позицията на клапана и гъвкавостта на зададената точка или оптимизиране на много{17}}променлива координация и ограничения, PID настройката е само част от работата. За по-нататъшно повишаване на безопасността и ефективността контролът на процесите трябва да се фокусира повече върху тези области.
При контрола на процесите е трудно да се получат прецизни модели и чистото забавяне е често срещано явление. Това може да е причината, въпреки постоянното появяване на нови алгоритми, PID остава винаги-популярен в контрола на процеси. PID, когато се комбинира с обратна връзка, е изключително мощен! След като това бъде разпознато, специфичният метод за настройка става по-малко важен; разбирането на границите, които влияят върху производителността на затворения-контур и възможностите на PID е много по-важно.